StarAberrationDiagnostics
PixInsight-Update-Repository für das Script StarAberrationDiagnostics.
Diese Seite dient nur zur Information. In PixInsight wird die unten angegebene Repository-URL verwendet.
Repository-URL für PixInsight
https://tricx.de/pi-scripts/StarAberrationDiagnostics/
Installation in PixInsight
- Resources > Updates > Manage Repositories
- Repository hinzufügen:
https://tricx.de/pi-scripts/StarAberrationDiagnostics/ - Check for Updates ausführen
- Starten über Script > Tricx > StarAberrationDiagnostics
Was das Script macht
Es diagnostiziert das optische System anhand der Sternformen über das ganze Bildfeld:
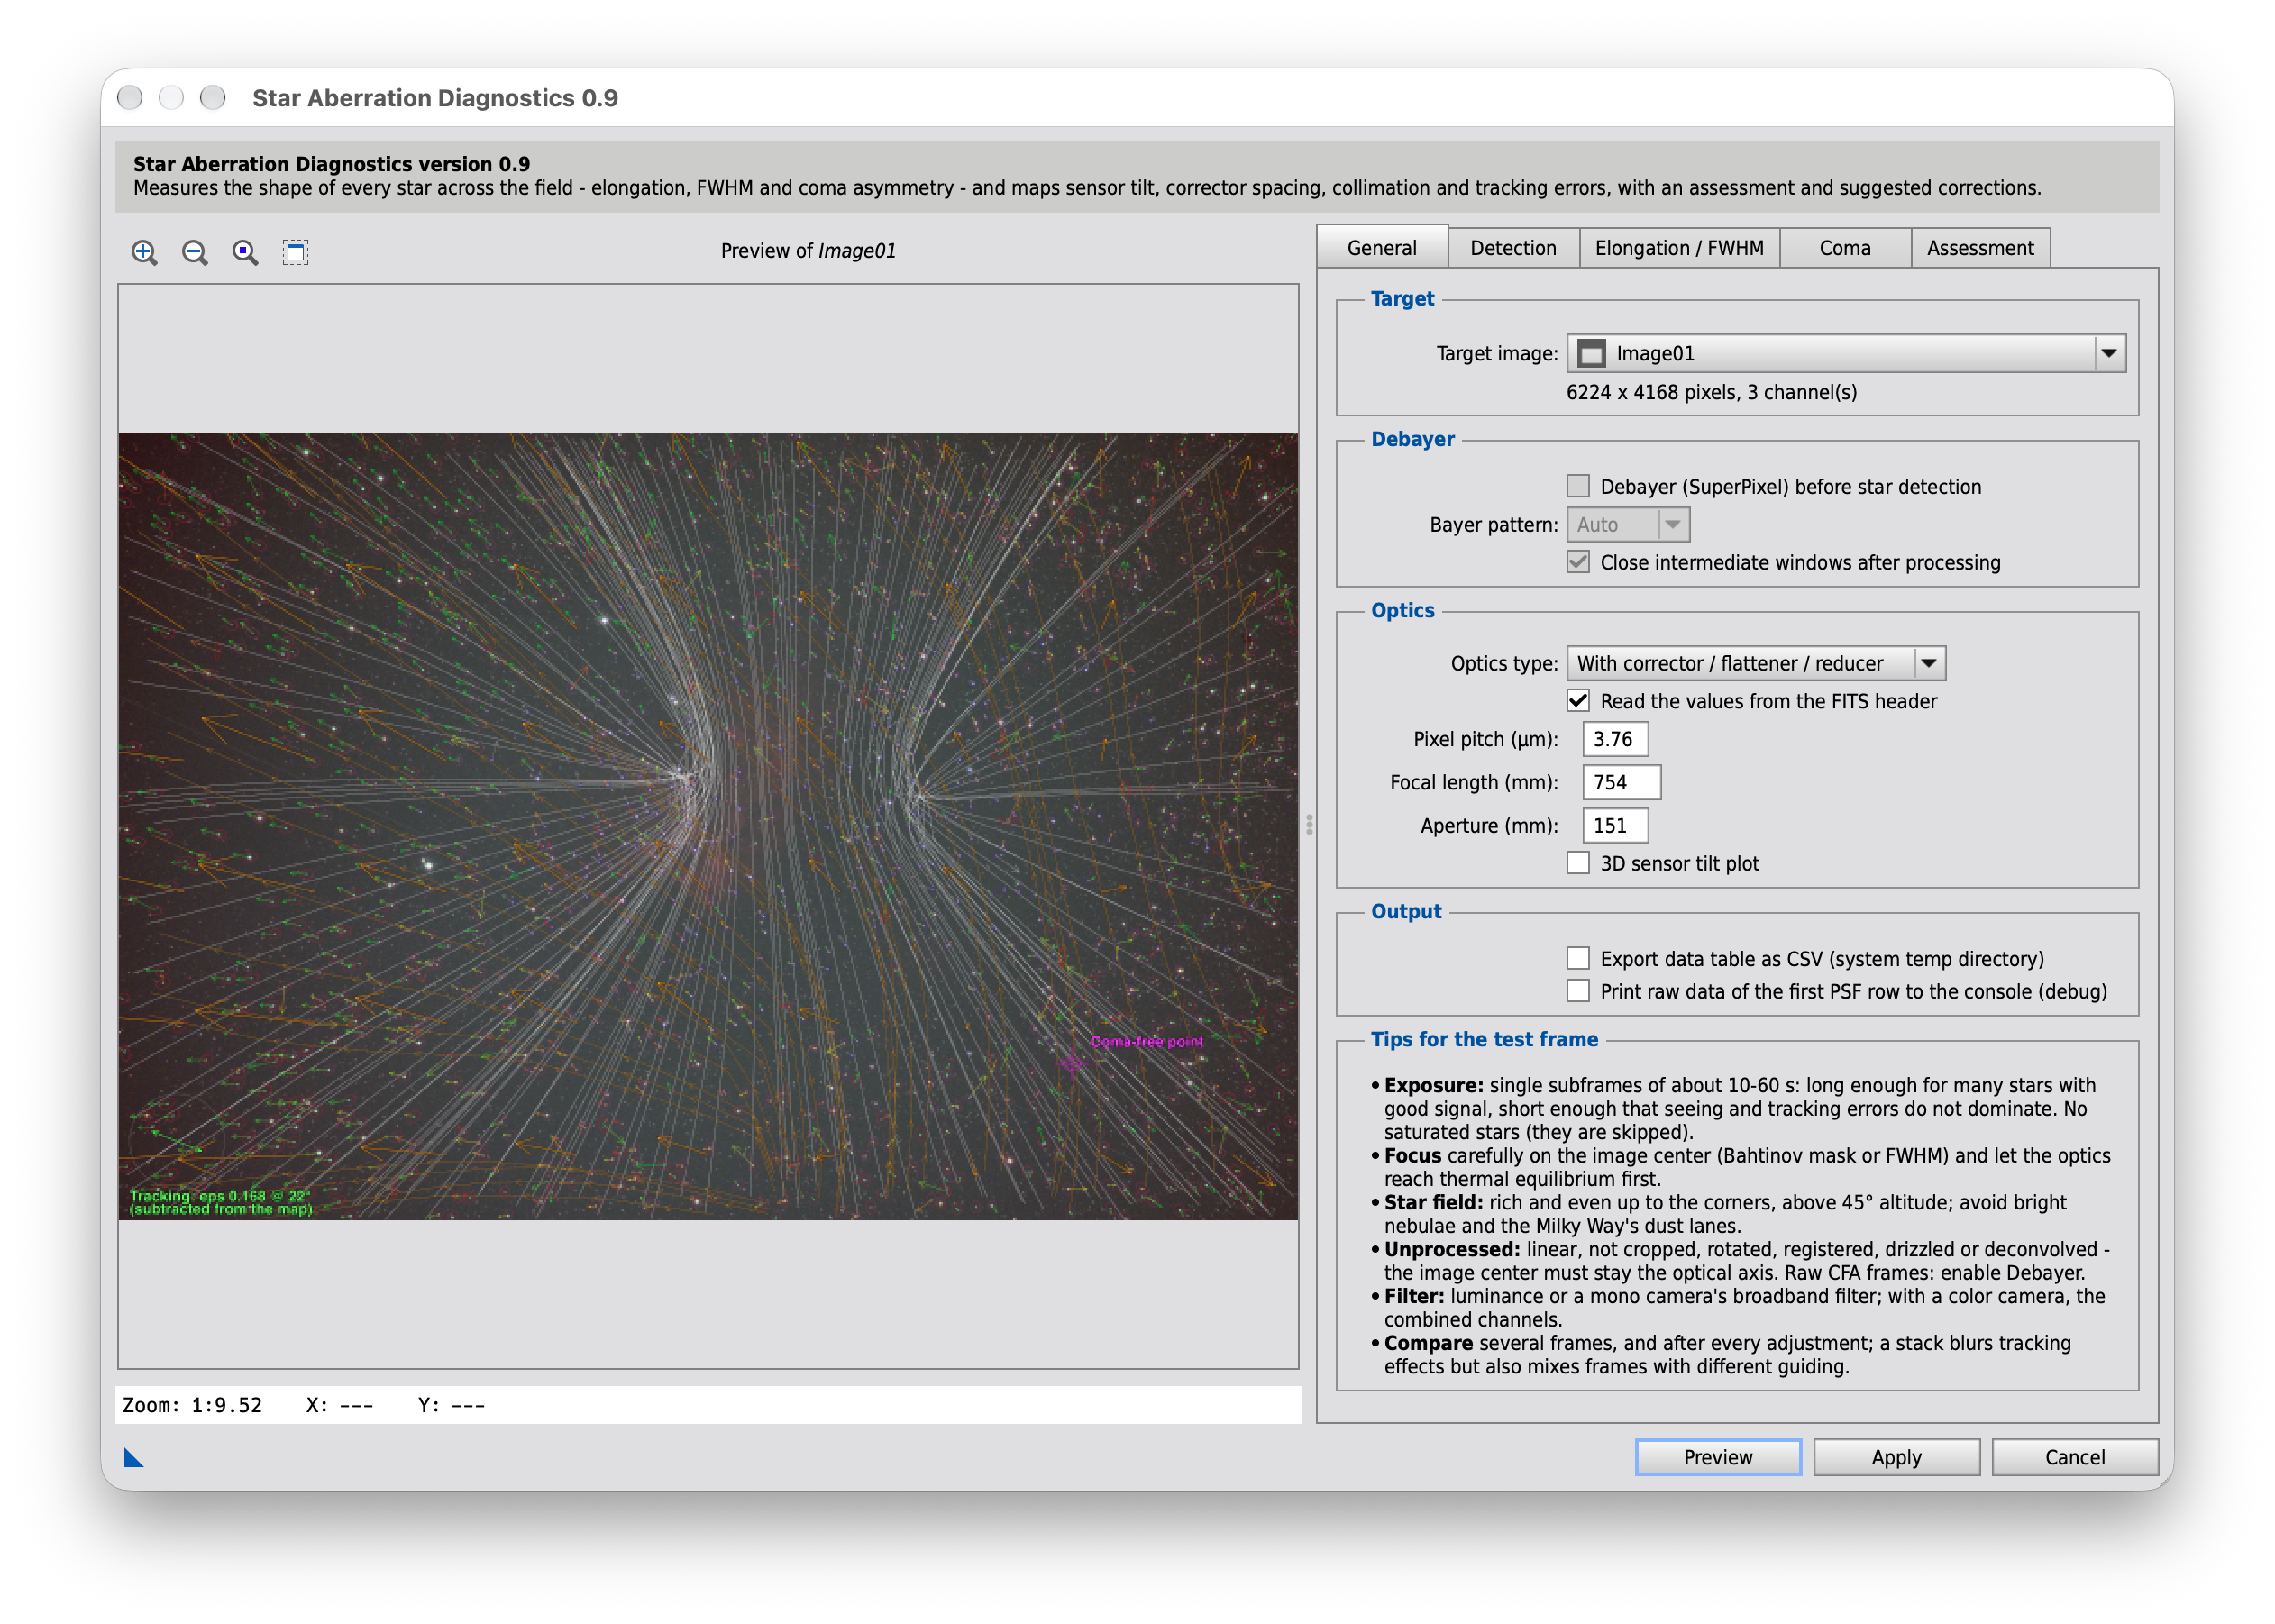
- Vektorkarte der Elongation jedes Sterns, mit Stromlinien und einer Orientierungs-Heatmap
- Sensorverkippung aus der FWHM über das Bildfeld (Quadranten wie in Siril, 11×11-Raster, Kippachse, Δz und Kippwinkel)
- Korrektorabstand und Bildfeldwölbung aus dem radialen/tangentialen Muster am Bildrand
- Komafeld und komafreier Punkt aus der Asymmetrie jedes Sterns, für die Kollimation
- Der allen Sternen gemeinsame Nachführfehler, gemessen und optional abgezogen
- Eine Bewertung der Ergebnisse mit Korrekturvorschlägen, in der Reihenfolge, in der man sie abarbeiten sollte
- Eine Serienanalyse von Aufnahmen vor und nach dem Meridian-Flip, einschließlich der Plate-Solve-Verzeichnung
Screenshot
Handbuch: So funktioniert die Diagnose
Die folgenden Kapitel erklären jede Berechnung des Scripts: was jeder Fehler mit den Sternen macht und wie das Script ihn mathematisch erfasst. Sie bauen aufeinander auf, lassen sich aber auch einzeln lesen.
- Projektstatus und Haftungsausschluss
- Projektidee
- Sterne als Sonde der Optik
- Sterne finden und vermessen
- Die Form eines Sterns beschreiben
- Nachführ- und Guidingfehler
- Vektorkarte, Stromlinien und Heatmap
- Fokus, Sensorverkippung und Bildfeldwölbung
- Radiale und tangentiale Muster: der Korrektorabstand
- Koma und Kollimation
- Die Bewertung und die Reihenfolge der Korrekturen
- Serien: vor und nach dem Meridian-Flip
- Plate-Solve-Verzeichnung (SIP)
- Grenzen und gute Praxis
Vertiefung: Koma - wie sie entsteht, mit berechneten Strahlengängen und einem Simulator, und Typische Fehler eines Newton-Teleskops, mit berechneten Sternbildern.
0.Projektstatus und Haftungsausschluss
- Frühe Phase. Das Script befindet sich in einer frühen Entwicklungsphase. Funktionen, Schwellen und Ausgaben können sich noch ändern.
- Machbarkeitsstudie. Das Script ist ein Proof of Concept: Es erprobt, ob sich das optische System allein aus den Formen der Sterne zuverlässig diagnostizieren lässt. Es ist kein fertiges oder validiertes Messinstrument.
- Mit KI entworfen. Das Script und dieses Handbuch wurden mithilfe von KI entworfen.
- Kann Fehler enthalten. Berechnungen, Urteile und Erklärungen können falsch sein. Prüfen Sie die Ergebnisse mit Ihrer eigenen Erfahrung, bevor Sie Ihre Ausrüstung verstellen.
- Rückmeldungen sind willkommen. Einen Fehler gefunden, eine Frage oder einen Vorschlag? Melden Sie sich gerne über die Kontaktseite.
- Keine Gewähr. Das Script und diese Seite werden ohne jede Gewährleistung oder Garantie bereitgestellt. Die Nutzung erfolgt auf eigenes Risiko; für die Ergebnisse und alle Folgen ihrer Verwendung wird keine Haftung übernommen.
1.Projektidee
Das Script untersucht das optische System anhand von Light Frames - den Aufnahmen, die in einer Astrofoto-Nacht ohnehin entstehen. Spezielle Testaufnahmen sollen dafür nicht nötig sein: kein künstlicher Stern, keine bewusst defokussierten Sterne, keine Fokusreihe und kein Aufbau am Tag. Damit gehen unter Umständen Analysemöglichkeiten verloren; das ist eine bewusste Entscheidung.
Was dafür spricht
- Kein zusätzlicher Aufwand. Jede Aufnahme einer Nacht ist zugleich eine Messung. Die Diagnose kostet keine Beobachtungszeit, und man braucht kein zusätzliches Zubehör.
- Die Optik im Einsatz. Gemessen wird das System so, wie es tatsächlich fotografiert: mit Kamera, Korrektor und Filter, bei der Temperatur dieser Nacht und in der Lage, in der das Teleskop gerade zum Himmel zeigt.
- Auch rückblickend. Ältere Aufnahmen lassen sich nachträglich auswerten, etwa vor und nach einer Justage oder vor und nach dem Meridian-Flip.
Was dabei verloren geht
- Fehler unterhalb des Seeings. Seeing und Nachführung legen eine Unschärfe über jeden Stern. Kleine optische Fehler, die ein künstlicher Stern oder ein stark defokussiertes Sternscheibchen zeigen würde, bleiben darin verborgen.
- Die Richtung eines Defokus. Eine einzelne fokussierte Aufnahme zeigt, wie stark ein Stern unscharf ist, aber nicht, ob vor oder hinter dem Fokus. Eine Fokusreihe würde das klären; hier hilft nur, in kleinen Schritten zu korrigieren und erneut zu messen.
- Abhängigkeit vom Sternfeld. Das Script braucht genug gut verteilte Sterne bis in die Ecken. In sternarmen Feldern oder bei großen Nebeln werden die Aussagen unsicher.
Hinweise zu guten Aufnahmen
Das Script gibt Hinweise, welche Aufnahmen sich gut für die Analyse eignen; sie stehen gesammelt im Kapitel Grenzen und gute Praxis. Die meisten davon gelten ebenso für gute Astrofotos: gutes Seeing, eine saubere Nachführung, kurze Belichtungen und ein reiches Sternfeld. Die einzige Besonderheit ist, was ausgewertet wird: das einzelne kalibrierte Bild vor Registrierung, Stacking und Bearbeitung - nicht das fertige Bild.
2.Sterne als Sonde der Optik
Ein Stern ist so weit entfernt, dass er praktisch ein Punkt ist. Alles, was diesen Punkt auf dem Sensor zu einem kleinen Scheibchen, einem Oval oder einem kleinen Kometen macht, passiert unterwegs: in der Atmosphäre, in der Montierung, im Teleskop, im Korrektor, in der Kamera. Das Bild, das eine Punktquelle erzeugt, heißt Punktspreizfunktion (PSF). Weil jeder Stern im Bild durch einen anderen Teil des optischen Systems läuft, bilden die Sterne zusammen eine Karte davon, wie gut die Optik an jeder Stelle des Bildfelds arbeitet.
Das Script liest diese Karte. Für jeden Stern misst es vier Dinge:
- Größe - wie weit das Licht verteilt ist, als Halbwertsbreite (FWHM, full width at half maximum).
- Elongation - wie stark der Stern von einem Kreis abweicht.
- Orientierung - in welche Richtung ein länglicher Stern zeigt.
- Asymmetrie - ob das Licht zu einer Seite hin ausläuft, wie der Schweif eines Kometen.
Ein einzelner Stern sagt wenig aus: Seeing, Rauschen und Nachbarsterne stören jede Messung. Die Stärke der Methode liegt im Muster über Hunderte von Sternen. Ein Fokusfehler, ein verkippter Sensor, ein falscher Korrektorabstand, ein dejustierter Spiegel und ein Nachführfehler hinterlassen jeweils ein eigenes Muster, und die folgenden Kapitel erklären, welches - und wie das Script sie auseinanderhält.
Im Dialog: Der Dialog
3.Sterne finden und vermessen
Debayern von Farb-Rohbildern
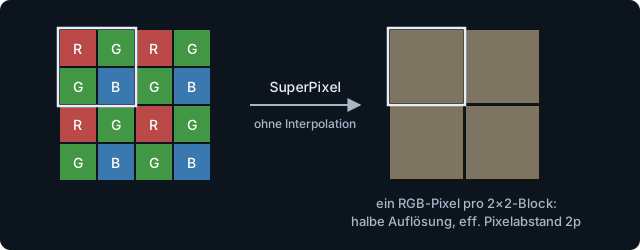
Eine Farbkamera nimmt ein Bayer-Mosaik auf: Jedes Pixel sieht nur Rot, Grün oder Blau. Ein unbearbeitetes Mosaik lässt sich nicht direkt vermessen - das Farbmuster sähe in jedem Stern wie Struktur aus. Die üblichen Debayer-Verfahren ergänzen die fehlenden Farben durch Interpolation, die jeden Stern ein wenig und richtungsabhängig weichzeichnet. Das würde genau das verfälschen, was das Script misst.
Das Script verwendet deshalb das SuperPixel-Verfahren: Jeder 2×2-Block (ein rotes, zwei grüne, ein blaues Pixel) wird zu einem Farbpixel, ganz ohne Interpolation. Das Bild hat die halbe Auflösung, und jede in Mikrometer umgerechnete Länge verwendet den effektiven Pixelabstand, also das Doppelte des physischen.
Detektion
Der StarDetector von PixInsight findet die Kandidaten.
Ist die Option Max. stars gesetzt, werden nur die hellsten behalten (nach Fluss sortiert) - sie liefern die zuverlässigsten Fits, und der Fit ist der langsame Teil.
Der PSF-Fit
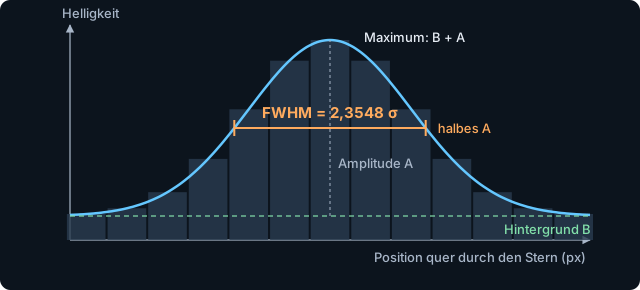
Für jeden Kandidaten passt DynamicPSF von PixInsight ein elliptisches Modell an die Pixel innerhalb eines Suchfensters an (der search radius).
Zwei Modelle stehen zur Wahl.
In den Koordinaten u, v entlang der Achsen der Ellipse (gedreht um den Winkel θ) lauten sie:
Das Moffat-Profil hat breitere Flanken als die Gaußkurve und beschreibt reale Sterne (Seeing, Beugung) oft besser; die Gaußkurve ist schneller. Aus den Breiten berechnet das Script die FWHM entlang jeder Achse:
Den Gauß-Faktor für einen Moffat-Fit zu verwenden wäre ein grober Fehler: Je nach β würde er die FWHM um den Faktor 1,5 bis 2,7 und mehr aufblähen.
Qualitätskontrolle
- Detektionsschwelle. Ein Fit zählt nur oberhalb dieser Signifikanz. Kommt kein einziger Stern durch, senkt das Script die Schwelle schrittweise (×0,6, bis hinunter auf 0,2), statt aufzugeben, und meldet das.
- MAD-Ausreißer. DynamicPSF liefert für jeden Fit die mittlere absolute Abweichung (MAD) zwischen Modell
und Pixeln. Hotpixel, verschmolzene Paare oder sehr schwache Sterne ergeben schlecht passende Modelle mit
großer MAD. Ein Fit wird verworfen, wenn
Die Grenze passt sich so dem Rauschen jeder Aufnahme an, statt eine feste Zahl zu sein.MAD > Faktor · Median(MAD aller Fits)
- Sättigung wird für die Asymmetriemessung geprüft (Kapitel 9): Ein Stern, dessen Maximum 95 % des Wertebereichs erreicht, hat eine abgeflachte Spitze und wird dort übersprungen.
Im Dialog: Setup › General, Setup › Star detection
4.Die Form eines Sterns beschreiben
Die angepasste Ellipse hat eine große Halbachse a (die größere FWHM) und eine kleine Halbachse b, und ihre große Achse zeigt in eine Richtung. Drei Zahlen beschreiben, wie länglich sie ist - sie tragen dieselbe Information, verhalten sich in Rechnungen aber unterschiedlich:
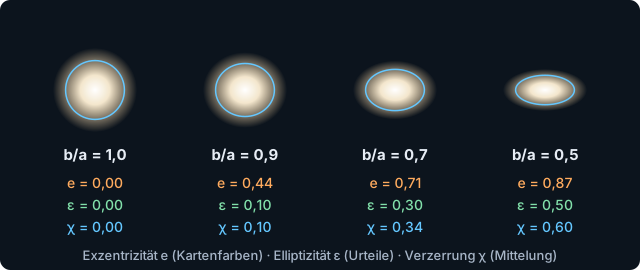
Die Exzentrizität färbt die Vektorkarte. Die Elliptizität wird überall dort verwendet, wo ein Urteil gefällt wird, weil sie leicht zu lesen ist. Die Verzerrung dient zum Mitteln und Abziehen: Nur ihre Komponenten addieren sich (näherungsweise) linear, wenn zwei Elongationen zusammenkommen, z. B. eine der Optik und eine der Nachführung.
Richtung und das 180°-Problem
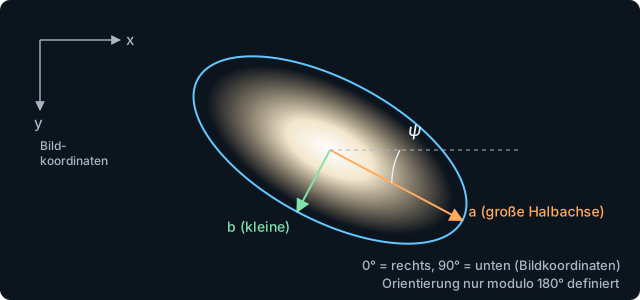
Alle Richtungen im Script werden in Bildkoordinaten angegeben: x nach rechts, y nach unten, 0° = rechts, 90° = unten. DynamicPSF misst seinen Winkel θ auf dem Bildschirm gegen den Uhrzeigersinn, daher ist die Richtung der großen Achse in Bildkoordinaten ψ = −θ.
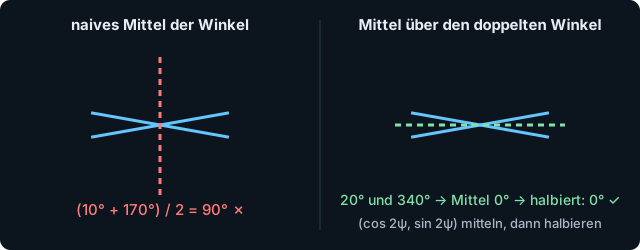
Eine Ellipse sieht nach einer Drehung um 180° gleich aus: Ihre Orientierung ist nur modulo 180° definiert. Die Winkel direkt zu mitteln geht deshalb schief - zwei fast waagerechte Sterne bei 10° und 170° ergäben im Mittel senkrechte 90°. Die übliche Abhilfe, die das Script überall verwendet, ist der doppelte Winkel: Jede Orientierung wird zu einem Vektor mit dem Winkel 2ψ, die Vektoren werden gemittelt, und der Winkel des Mittelwerts wird wieder halbiert.
Im Dialog: Setup › Star detection, Maps › Shape
5.Nachführ- und Guidingfehler
Der Fehler
Folgt die Montierung dem Himmel nicht exakt - periodischer Fehler, schlechtes Guiding, Wind, Kabelzug, ein sich verbiegendes Leitrohr -, bewegt sich das ganze Bild während der Belichtung ein wenig. Jeder Stern wird um den gleichen Betrag in die gleiche Richtung verschmiert, egal wo er im Bildfeld steht. Dieser Fingerabdruck unterscheidet die Nachführung von allen optischen Fehlern, die sich über das Bildfeld ändern.
Die Messung
Das Script bildet den Median der Formvektoren aller Sterne. Der Median ignoriert die Minderheit der Sterne, die von der Optik am Rand verzogen sind, und findet das, was fast alle Sterne gemeinsam haben:
Mit der Option Subtract it from all stars wird dieser gemeinsame Anteil vor jeder weiteren Analyse von jedem Stern abgezogen - durch Subtraktion der Vektoren, und genau deshalb wird die Verzerrung χ verwendet:
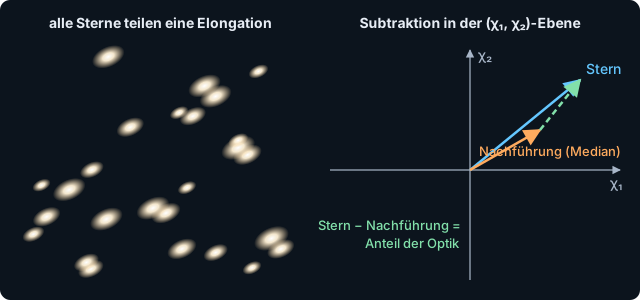
Korrigiert werden nur die Formen; die Sterngrößen (FWHM) bleiben wie gemessen. Der Nachführfehler würde sonst die optischen Muster überdecken, vor allem das radiale/tangentiale Muster aus Kapitel 8.
Den Wert lesen
| Gemeinsame Elliptizität | Urteil |
|---|---|
| unter 0,03 | OK - die Nachführung ist sauber |
| 0,03 - 0,07 | Hinweis |
| über 0,07 | Maßnahme: Guiding (RMS, Kalibrierung), Balance, Kabelzug, Wind und Verbiegung prüfen |
Eine Richtung, die über mehrere Aufnahmen gleich bleibt, deutet auf die Montierung; eine, die wechselt, auf Wind oder zufällige Guidingfehler. Die Serienanalyse vergleicht beide Seiten eines Meridian-Flips, bei dem sich die Balance ändert.
Im Dialog: Setup › General, Setup › Star detection, Maps › Shape
6.Vektorkarte, Stromlinien und Heatmap
Die Vektorkarte zeichnet jeden Stern als Ellipse an seiner Position, Länge und Farbe nach der Exzentrizität (blau rund bis rot länglich), die Richtung nach ψ. Hunderte kleiner Ellipsen sind schwer zu lesen, deshalb zeigen zwei Ebenen den großräumigen Trend.
Stromlinien
An jedem Punkt des Bildes berechnet das Script eine geglättete Orientierung aus den umliegenden Sternen: ein gaußgewichtetes Mittel über den doppelten Winkel innerhalb eines Radius R (ein Prozentsatz der Bilddiagonale). Fast runde Sterne haben eine schlecht definierte Richtung, deshalb wird jeder Stern zusätzlich mit dem Quadrat seiner Exzentrizität gewichtet:
Eine Stromlinie folgt diesem Feld in kleinen Schritten. Da eine Orientierung keine Pfeilspitze hat, wählt das Script bei jedem Schritt diejenige der beiden Richtungen, die den vorigen Schritt fortsetzt - sonst könnte die Linie zufällig umkehren. Stromlinien zeigen auf einen Blick, ob die Sterne radial, konzentrisch oder alle in eine Richtung ausgerichtet sind.
Orientierungs-Heatmap
Die Heatmap (nach der Seti Astro Suite) passt zwei glatte Polynomflächen eines wählbaren Grades über das ganze Bild an, eine an sin 2θ und eine an cos 2θ aller Sterne, mit auf ±1 normierten Koordinaten. Drei Runden 3σ-Clipping entfernen Ausreißer. An jedem Punkt wird der angepasste Winkel θ = ½ · atan2(s, c) als Farbton eines Farbkreises dargestellt. Eine Ebene (Grad 1) kann nur einen gleichmäßigen Verlauf zeigen; ab Grad 2 lassen sich die gekrümmten Muster der Koma abbilden, das Ergebnis wird aber empfindlicher für Rauschen an den Rändern, wo wenige Sterne es stützen.
Im Dialog: Maps › Shape
7.Fokus, Sensorverkippung und Bildfeldwölbung
Die Physik: Unschärfe durch Defokus
Das Teleskop formt einen Lichtkegel, der in der Brennebene zu einem Punkt zusammenläuft. Sitzt der Sensor um Δz vor oder hinter dieser Ebene, schneidet er den Kegel und nimmt statt eines Punktes ein kleines Scheibchen auf. Aus der Geometrie des Kegels (seine Öffnung ist die Apertur D geteilt durch die Brennweite f, also 1/N):
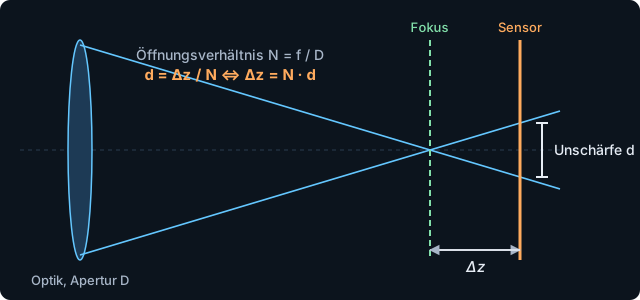
Auch der fokussierte Stern ist kein Punkt (Seeing, Beugung, Optik): Er hat eine Größe FWHM0. Unschärfen unabhängiger Herkunft addieren sich näherungsweise quadratisch, daher folgt die zusätzliche Unschärfe durch Defokus aus der gemessenen FWHM als
Das ist die Brücke von einer Sterngröße in Pixeln zu einem Abstand in Mikrometern - und sie braucht Pixelabstand, Brennweite und Öffnung, die das Script aus dem Dialog oder dem FITS-Header übernimmt (XPIXSZ, FOCALLEN, APTDIA oder FOCRATIO).
Das Vorzeichen geht verloren. Ein Scheibchen sieht gleich aus, egal ob der Sensor vor oder hinter dem Fokus sitzt. Aus einer Aufnahme ist Δz nur ein Betrag - in welche Richtung eine Kippschraube zu drehen ist, muss man ausprobieren (siehe Abbildung 11).
Wie die Fehler aussehen
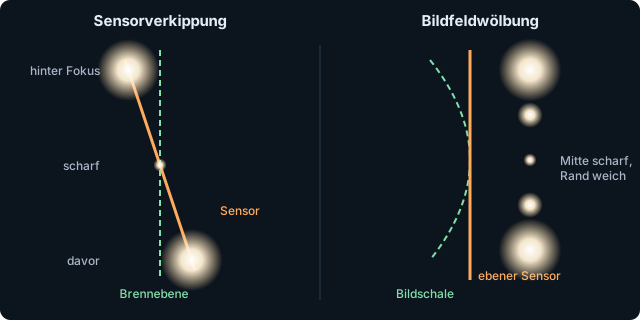
- Defokus macht jeden Stern größer - aber gleichmäßig, er zeigt sich also eher in der absoluten FWHM als in ihrem Muster. Ein verräterisches Zeichen ist eine Mitte, die weicher ist als der Rand: Es wurde auf den Rand fokussiert, oder ein gewölbtes Feld wurde außerhalb der Mitte fokussiert.
- Sensorverkippung macht eine Seite des Bildes weich und die gegenüberliegende scharf: ein einseitiger Verlauf.
- Bildfeldwölbung macht den Rand auf allen Seiten gleich weich: eine symmetrische Schüssel.
Methode 1: Quadranten wie in Siril
Wie bei Sirils „Show tilt“ wird das Bild in vier Quadranten sowie einen inneren Kreis und einen äußeren Ring um die Mitte eingeteilt (Radien bezogen auf die halbe Diagonale R). Jeder Bereich erhält das 25%-getrimmte Mittel der Sterngrößen (FWHMx+FWHMy)/2 - das unterste und oberste Viertel wird vor der Mittelung verworfen, was es robust gegen einzelne schlechte Fits macht.
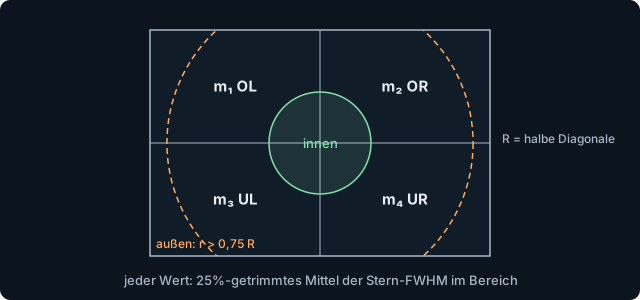
Das 11×11-FWHM-Raster ist dieselbe Idee in feinerem Maßstab: ein getrimmtes Mittel pro Zelle, stärker verrauscht, aber detailreicher. Die Kippachse wird aus den Quadranten abgeleitet. Der Überschuss jedes Quadranten gegenüber der Mitte bekommt ein Vorzeichen, der Gradient einer Ebene durch die vier Werte liefert die Richtung des steilsten Anstiegs und, bei bekannter Optik, den Kippwinkel:
Pro Quadrant listet die Konsole außerdem den Defokus Δz = N · √(Fq² − F0²) · p und den Winkel atan(Δz / Abstand) zur Quadrantenmitte bei einem Viertel der Breite und Höhe.
Methode 2: die FWHM²-Fläche
Quadranten vermischen Verkippung und Wölbung: Ein gewölbtes Feld macht alle vier Quadranten weich, eine Verkippung nur zwei. Das Script passt deshalb eine glatte Fläche an die quadrierte FWHM jedes Sterns an, mit X und Y als Position relativ zur Mitte, geteilt durch die halbe Diagonale:
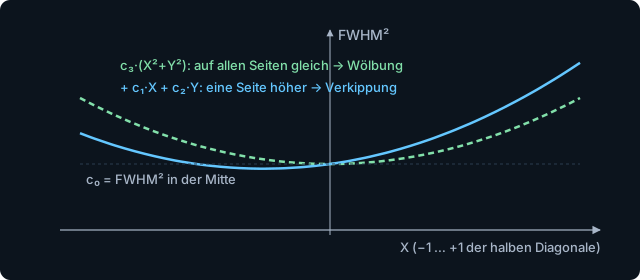
Angepasst werden die Quadrate, weil sich Unschärfen quadratisch addieren (siehe oben): Der symmetrische Term misst dann die Wölbung, die linearen Terme die Verkippung, und beide verfälschen sich nicht mehr gegenseitig. Der Fit ist ein robuster Kleinste-Quadrate-Fit: vier Runden, in denen Sterne mit einem Residuum über 3 σ (σ aus dem Median der absoluten Residuen) ausgelassen werden. Aus den Koeffizienten:
Ein negatives c3 bedeutet, dass der Rand schärfer ist als die Mitte - die Aufnahme ist defokussiert oder wurde auf den Rand fokussiert. Das Script meldet außerdem einen Defokus-Verdacht, wenn die Median-FWHM im inneren Drittel (r < ⅓ R) um mehr als 5 % größer ist als im äußeren Drittel (r > ⅔ R). Solange das der Fall ist, sind die Urteile zu Verkippung und Abstand unzuverlässig - deshalb steht der Fokus in der vorgeschlagenen Reihenfolge an erster Stelle.
Der 3D-Kippplot
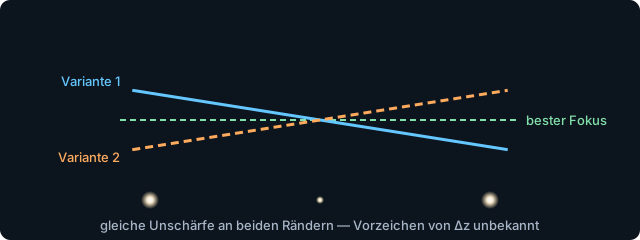
Der Pseudo-3D-Plot setzt die vier Quadrantenwerte an ihre physischen Positionen auf dem Sensor (in mm) als vorzeichenbehaftetes Δz und legt eine Ebene durch die Mitte. Weil das Vorzeichen von Δz unbekannt ist (siehe den Hinweis oben), zeichnet er zwei spiegelbildliche Varianten. Beide sind gleich plausibel; die Kippachse ist für beide dieselbe.
Urteile
| Wert | OK | Hinweis | Maßnahme |
|---|---|---|---|
| Verkippung: (FWHMweich − FWHMscharf) / ihr Mittel | < 5 % | 5 - 10 % | > 10 % |
| Bildfeldwölbung: (FWHMRand − FWHMMitte) / FWHMMitte | ≤ 15 % | 15 - 30 % | > 30 % |
| Fokus: Defokus-Verdacht oder c3 < 0 | zuerst neu fokussieren |
Im Dialog: Setup › General, Maps › Size, Maps › Tilt
8.Radiale und tangentiale Muster: der Korrektorabstand
Der Fehler
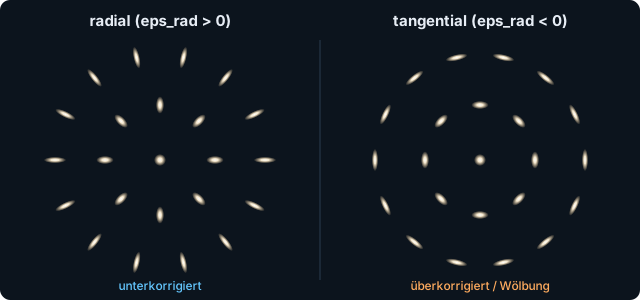
Ein Komakorrektor, Bildfeldebner oder Reducer ist für genau einen Abstand zum Sensor ausgelegt (den Backfokus, z. B. 55 mm). Im falschen Abstand korrigiert er zu wenig oder zu viel, und die Sterne am Bildrand werden länglich - entweder radial, wie Speichen zur Mitte zeigend, oder tangential, entlang von Kreisen um die Mitte liegend. In einem unkorrigierten System (einem Newton ohne Korrektor) ist radiale Elongation schlicht seine natürliche Koma.
Die Messung
Für jeden Stern beim Positionswinkel φ (von der Bildmitte aus gesehen) misst das Script, wie viel seiner Elongation entlang des Radius liegt:
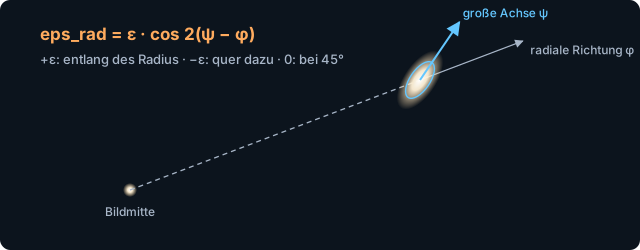
Die Sterne werden in sechs Ringe eingeteilt (r/R = 0-⅙, ⅙-⅓, … 5/6-1). Pro Ring listet die Konsole die Anzahl der Sterne, die Median-FWHM, die Elliptizität, eps_rad, die radiale Ausläuferrichtung asym_rad (Kapitel 9) und einen Übereinstimmungswert zwischen Ausläufer und Elongation (+1: der Ausläufer liegt entlang der Elongation, d. h. die Koma formt den Stern). Das Urteil verwendet den Median von eps_rad im äußeren Drittel (r > ⅔ R), mit mindestens 10 Sternen:
| eps_rad (äußeres Drittel) | Muster | Faustregel des Scripts |
|---|---|---|
| |eps_rad| ≤ 0,04 | keines | OK |
| > +0,04 (Maßnahme ab 0,08) | radial | mit Korrektor: unterkorrigiert - den Abstand Korrektor-Sensor in kleinen Schritten vergrößern (z. B. 0,5 mm); unkorrigiertes System: normale Koma |
| < −0,04 (Maßnahme unter −0,08) | tangential | den Abstand verkleinern - Defokus zusammen mit Bildfeldwölbung sieht aber genauso aus, daher zuerst den Fokus prüfen |
Die Richtung der Korrektur ist eine Faustregel, die für viele Korrektoren gilt; das letzte Wort hat die Anleitung Ihres Korrektors. Ändern Sie den Abstand in kleinen Schritten und messen Sie erneut.
Wie unter- und überkorrigierte Koma im Bildfeld aussieht, zeigt der Simulator auf der Seite Koma - wie sie entsteht.
Im Dialog: Maps › Size, Maps › Shape
9.Koma und Kollimation
Der Fehler
Koma macht Sterne zu kleinen Kometen: ein heller Kern mit einem Lichtfächer auf einer Seite. Bei einem Newton wächst sie linear mit dem Abstand von der optischen Achse und zeigt von ihr weg; ein Komakorrektor beseitigt sie - oder überkorrigiert sie, wenn er im falschen Abstand sitzt. Der Punkt, an dem die Koma verschwindet, markiert die optische Achse. Sind die Spiegel dejustiert (oder ist ein Korrektor dezentriert oder verkippt), wandert dieser komafreie Punkt von der Bildmitte weg.
Warum Koma entsteht, wie stark sie bei welchem Öffnungsverhältnis ist und wie Korrektor und Dejustage das Bild verändern, erklärt die Seite Koma - wie sie entsteht, mit berechneten Strahlengängen und einem interaktiven Simulator.
Warum der Fit sie nicht sieht
Gauß und Moffat sind punktsymmetrische Modelle: Sie legen eine Ellipse um den Kern und können nicht erkennen, auf welcher Seite der Fächer liegt. Das Script misst die Asymmetrie stattdessen direkt an den Pixeln, relativ zum angepassten Zentrum:
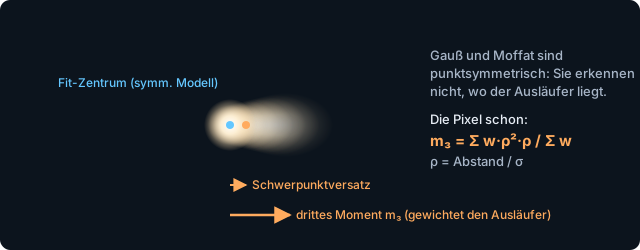
- Aperturradius rap = 4σ + 1 px (begrenzt auf 3 … 25 px), σ = FWHM/2,3548; Hintergrund = Median eines Rings von rap+2 bis rap+6 px.
- Gewichte w = Pixelwert − Hintergrund (nur positive).
- Sterne am Bildrand, ohne Hintergrundring oder mit einem Maximum bei 95 % des Wertebereichs (gesättigt) werden übersprungen.
Das Komafeld
Koma dritter Ordnung ist linear in der Feldposition. Um den komafreien Punkt P0 wird der Asymmetrievektor eines Sterns an der Position P deshalb modelliert als
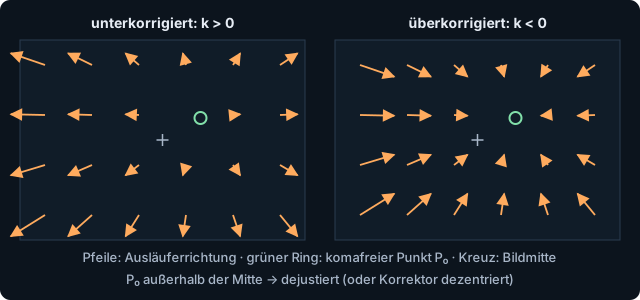
- k > 0: Die Ausläufer zeigen von P0 weg - unterkorrigiert (normal für einen Newton ohne Korrektor).
- k < 0: Die Ausläufer zeigen zu P0 hin - überkorrigiert.
Nötig sind mindestens 30 Sterne mit gültiger Asymmetrie. Der Fit ist robust (3σ-Clipping, drei Runden). Seine Unsicherheit stammt aus einem Bootstrap: Der Fit wird 100-mal an zufälligen Stichproben der Sterne wiederholt; die Streuung von k ist ihre Standardabweichung, die von P0 eine robuste Streuung (MAD), weil einige Stichproben mit k ≈ 0 P0 beliebig weit wegwerfen können. Die Koma gilt als signifikant, wenn |k| > 3 · Streuung(k). Zur Gegenprobe wird dasselbe Modell an die Schwerpunktversätze angepasst.
Kollimation
Das Script empfiehlt eine Kollimation, wenn P0 mehr als 15 % der halben Diagonale von der Mitte entfernt liegt und mehr als das Doppelte seiner eigenen Unsicherheit. Eine Vorsichtsmaßnahme ist eingebaut: Eine ungleichmäßige Nachführdrift fügt eine konstante Asymmetrie hinzu und verschiebt P0 entlang der Drift. Liegt der Versatz innerhalb von 20° zur Nachführ-Elongation, weist der Vorschlag darauf hin - vergleichen Sie mehrere Aufnahmen, bevor Sie die Kollimationsschrauben anfassen.
Koma-Stromlinien
Anders als eine Orientierung ist m3 ein echter Vektor mit Richtung. Die Koma-Stromlinien folgen seinem gaußgeglätteten Feld (mindestens 8 Sterne im Radius) mit Pfeilspitzen und enden dort, wo das Feld schwächer wird als ein eingestellter Prozentsatz seines starken Teils - so täuscht die komafreie Zone keine Richtung vor. Unterkorrigierte Koma sieht aus wie eine Quelle, überkorrigierte wie eine Senke.
Im Dialog: Maps › Coma
10.Die Bewertung und die Reihenfolge der Korrekturen
Der Reiter Assessment macht aus den Werten der vorigen Kapitel Befunde, jeweils bewertet als OK, Note (Hinweis) oder Action (Maßnahme), mit dem, was gefunden wurde, und dem, was zu tun ist. Wo die Richtung einer Korrektur vom optischen System abhängt, entscheidet der Optics type (unbekannt, unkorrigiert, mit Korrektor) über die Formulierung.
Die Maßnahmen werden in die Reihenfolge sortiert, in der man sie am besten abarbeitet, weil sich die Fehler gegenseitig überdecken:
- Fokus - eine defokussierte Aufnahme verfälscht die Urteile zu Verkippung und Abstand.
- Nachführung - eine gemeinsame Elongation verdeckt das radiale/tangentiale Muster und verschiebt den komafreien Punkt.
- Verkippung - eine einseitige Unschärfe, behoben am Kameraanschluss.
- Kollimation - verschiebt die optische Achse, um die herum alles andere gemessen wird.
- Abstand - der Korrektorabstand, beurteilt aus dem Randmuster.
- Koma - Stärke und Vorzeichen des Komafelds.
- Bildfeldwölbung - was am Rand übrig bleibt.
- Daten - weniger als 150 Sterne machen alle Urteile unsicher.
Ausnahme bei deutlicher Dejustage: Eine verkippte optische Achse kippt auch die Bildebene gegen den Sensor und erscheint dann als Verkippung - das Script kann das nicht von einem schief sitzenden Sensor unterscheiden. Liegt der komafreie Punkt deutlich neben der Bildmitte und wird zugleich eine Verkippung gemeldet, zuerst kollimieren und neu messen, erst dann die Verkippung korrigieren.
Alle Schwellen sind Ausgangspunkte, keine kalibrierten Grenzwerte. Seeing, Belichtungszeit und Sternanzahl verändern, was eine einzelne Aufnahme aussagen kann.
Woher diese Fehler bei einem Newton typischerweise kommen und was jeweils hilft, fasst die Seite Typische Fehler eines Newton-Teleskops zusammen.
Im Dialog: Assessment
11.Serien: vor und nach dem Meridian-Flip
Warum ein Flip hilft
Eine deutsche Montierung muss das Teleskop umschlagen, wenn das Objekt den Meridian überquert. Nach diesem Meridian-Flip ist der Tubus relativ zur Schwerkraft um 180° um seine Achse gedreht. Alles, was unter seinem eigenen Gewicht durchhängt oder sich verschiebt - ein Okularauszug, eine Kamera an einem langen Adapter, ein Hauptspiegel in seiner Fassung („Mirror Flop“), ein lockerer Korrektor -, wandert auf die andere Seite. Alles, was im optischen Zug fest sitzt, bleibt, wie es ist.
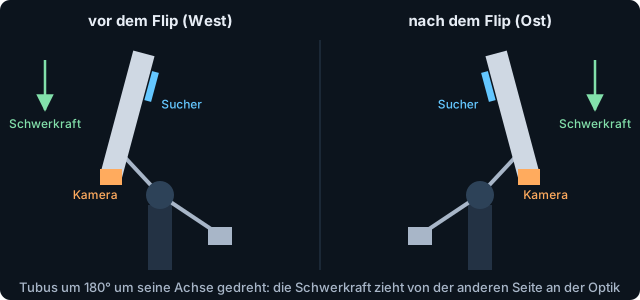
Ein Vergleich von Aufnahmen beider Seiten beantwortet deshalb eine Frage, die eine einzelne Aufnahme nicht beantworten kann: Ist ein Fehler fest oder mechanisch? Eine Verkippung, die mit der Seite wechselt, verlangt das Festziehen von Okularauszug und Adaptern - ein Justieren der Verkippung würde nur für eine Seite passen. Eine Verkippung, die bleibt, verlangt die Kippjustage.
Auf welcher Seite liegt eine Aufnahme?
- Manuell - in der Liste gesetzt.
- PIERSIDE - geschrieben von N.I.N.A. und den meisten ASCOM/INDI-Aufnahmeprogrammen (West vor dem Meridian, Teleskop zeigt nach Osten; Ost nach dem Flip).
- Ein Kamerawinkel, der sich um 180° dreht - z. B. ROTATOR, wie ihn der ASIAIR aus seinem Plate Solve schreibt (auch POSANGLE, ANGLE, CROTA2). Aufnahmen innerhalb von 45° um den ersten Winkel bilden eine Gruppe, die innerhalb von 45° um den Gegenwinkel die andere; die Stundenwinkel ihrer Mitglieder benennen die Gruppen.
- Der Stundenwinkel - aus der Uhrzeit, der Rektaszension α des Objekts und der geografischen Länge λ des Standorts (Ost positiv):
Der Vergleich
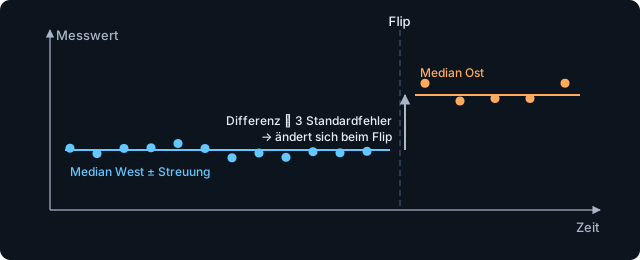
Jede Aufnahme wird mit denselben Einstellungen vermessen. Pro Seite und Wert bildet das Script den Median und eine robuste Streuung σ = 1,4826 · MAD, die die Standardabweichung schätzt, ohne sich von einzelnen Ausreißern täuschen zu lassen. Der Standardfehler eines Medians beträgt etwa 1,253 σ/√n. Ein Wert ändert sich beim Flip, wenn beides gilt:
| Wert | Praktisches Minimum | Eine Änderung beim Flip bedeutet |
|---|---|---|
| FWHM Mitte / Rand | 5 % | Nachfokussieren, Temperatur oder rutschender Okularauszug |
| Verkippung (als Vektor: Größe und Richtung) | 3 Punkte | Durchhang oder Spiel in Kamera, Okularauszug, Adapter |
| Rand-Elongation eps_rad | 0,02 | Spiel in Korrektor oder Auszugsrohr, oder ein anderer Fokus |
| Nachführ-Elongation | 0,02 | Balance (ost-/westlastig), DEC-Spiel, Kabelzug |
| Koma k | - | Korrektor oder Abstand mit Spiel |
| Komafreier Punkt (Vektor) | 10 % von R | Mirror Flop, lockerer Fangspiegel oder Korrektor |
| Plate-Solve-Verzeichnung (Kapitel 12) | 1 px | ein Teil der Optik verschiebt sich - oder eine Konvention des Solvers |
Mit weniger als 3 Aufnahmen auf einer Seite gibt es kein Urteil. Vektoren (Verkippung, komafreier Punkt, Verzeichnung) werden als Vektoren verglichen: Ihre Richtung kann sich drehen, während ihre Länge gleich bleibt.
Drift im Laufe der Nacht
Temperatur und Höhe ändern sich langsam, und die Aufnahmen einer Seite folgen zeitlich aufeinander - eine Drift kann deshalb wie ein Sprung beim Flip aussehen. Das Script zieht den Median jeder Seite ab und korreliert den Rest mit der Zeit. Bei mindestens 6 Aufnahmen, einer Korrelation |r| ≥ 0,6 und einer Gesamtänderung über dem praktischen Minimum wird der Wert als driftend gemeldet, mit einer Warnung, wo er eine Änderung beim Flip vorgetäuscht haben könnte. Unterscheidet sich die Fokuserposition (FOCPOS) zwischen den Seiten, vermerkt der Bericht, dass nachfokussiert wurde.
Im Dialog: Series
12.Plate-Solve-Verzeichnung (SIP)
Ein Plate Solve ermittelt, wohin am Himmel jedes Pixel zeigt. Eine reale Optik bildet den Himmel nicht perfekt auf ein ebenes Raster ab; die SIP-Konvention (Simple Imaging Polynomial) speichert die Abweichung als Polynome in den Pixelkoordinaten u, v relativ zu einem Referenzpixel:
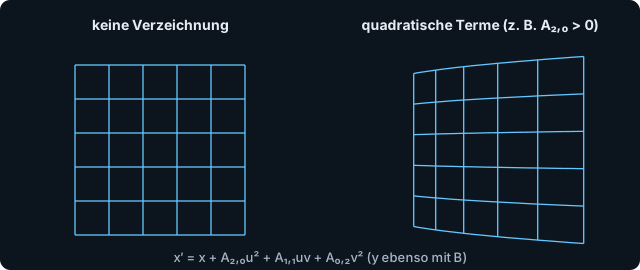
Das misst die Positionen der Sterne - unabhängig von ihren Formen, und ein Nebenprodukt jedes Solves. Die Serienanalyse liest die sechs quadratischen Terme (p + q = 2) aus dem Header. Sie hängen nicht vom Referenzpixel ab und lassen sich deshalb auch dann vergleichen, wenn der Rest der Lösung fehlt. Das Script drückt sie als Verschiebung der vier Bildecken in Pixeln aus und vergleicht diese zwischen den Seiten.
Was sie aussagen kann und was nicht
- Kein Maß für die Sensorverkippung. Eine Verkippung θ wirkt wie eine leichte Perspektive und verschiebt einen Punkt im Abstand r nur um etwa tan θ · r² / fpx (fpx = Brennweite in Pixeln). Bei 750 mm und 4,29-µm-Pixeln verschiebt 0,1° eine Ecke um 0,07 px - die FWHM-Methode (Kapitel 7) ist weit empfindlicher. Der Bericht zeigt die Verkippung, die eine reine Perspektive für die gemessenen Terme bräuchte; ein Wert von mehreren Grad bedeutet, dass sie andere Ursachen haben.
- Kein Maß für den Backfokus. Die symmetrische (kissen-/tonnenförmige) Verzeichnung eines Korrektors ist ein Term dritter Ordnung; viele Solver passen nur die zweite Ordnung an.
- Ein guter Indikator für Bewegung. Ändern sich die quadratischen Terme beim Flip, verschiebt sich etwas im optischen Zug unter der Schwerkraft - typischerweise der Hauptspiegel eines Newtons oder ein Korrektor, der sich im Auszugsrohr bewegt. Wandert auch der komafreie Punkt, stützt das diesen Befund.
Eine Vorzeichenumkehr beim Flip kann auch daher kommen, dass der Solver in einem System rechnet, das sich mit dem Himmel dreht. Um sicherzugehen, lösen Sie pro Seite eine Aufnahme mit dem ImageSolver von PixInsight und vergleichen. Die Terme werden nur verglichen, wenn sich alle Lösungen auf gleich große Bilder beziehen.
Im Dialog: Series
13.Grenzen und gute Praxis
- Nicht registrierte, unbeschnittene Aufnahmen verwenden. Jede Berechnung setzt voraus, dass die Bildmitte die optische Achse ist. Registrierung, Beschneiden oder Drehen zerstören das.
- Kalibriert, aber unbearbeitet. Strecken, Dekonvolution, Rauschreduzierung und Sternreduzierung verändern die Sternprofile.
- Kurze Belichtungen, gutes Seeing. Seeing und Nachführung fügen eine Unschärfe hinzu, die kleine optische Fehler verdeckt. Mehrere Aufnahmen geben mehr Sicherheit als eine.
- Ein reiches Sternfeld - mindestens 150 vermessene Sterne, gut verteilt bis in die Ecken, wo die Fehler am größten sind.
- Eine Aufnahme verrät nicht das Vorzeichen eines Defokus. Wo eine Korrektur eine Richtung hat (Verkippung, Abstand), in kleinen Schritten ändern und erneut messen.
- Geometrische Optik. Die Umrechnungen von Unschärfe in Δz ignorieren Beugung und Seeing-Profile; sie sind Schätzungen als Hilfe für eine Justage, keine Messungen mit Toleranzangabe.
Im Dialog: Der Dialog, Setup › General